迷你世界的机器人怎么做
不少小伙伴在迷你世界里看到别人身后跟着小机器人,或者家里有个能帮忙干活的机械伙伴,心里直痒痒。其实做机器人这事儿说难也不难,关键是得把几个核心部件凑齐,再按顺序组装起来。咱们今天就用最接地气的方式,把从找材料到让它动起来的整个过程捋一遍。
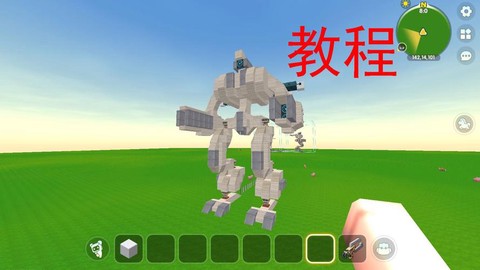
迷你世界里的机器人分好几种,有那种纯摆设的小型机械,也有能跟着你跑、帮你打怪的功能型。咱们这里主要聊的是能真正动起来、能执行简单指令的机械伙伴。你得先想好把它放在哪儿用,是守家还是跟着出门,这决定了后面选零件时的侧重点。心里有个大概模样,再去收集材料就不会像无头苍蝇一样乱转。
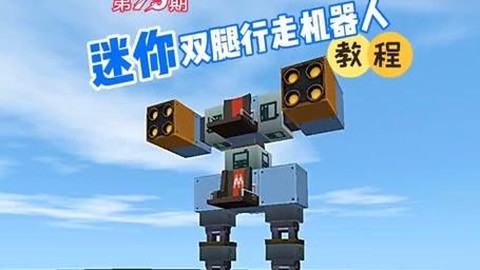
机械核心是机器人的大脑,没有它后面全白搭。这个核心一般得用比较稀有的矿石加上一些特殊材料合成,具体配方在游戏里的工具箱里能翻到。除了核心,还得准备机械齿轮和机械关节,齿轮负责传动,关节决定机器人能不能灵活转弯。另外别忘了能量源,常见的有电能和热能两种,电能稳定但需要定期充,热能爆发力强可消耗也快。小伙伴们可以根据手头资源来选,不用非得追求某一种。
找个平坦的地方放下机械工作台,先搭底座。底座不用太复杂,但一定要稳,不然后面机器人走起来会东倒西歪。把机械核心放在底座正中间,周围用齿轮围一圈,注意齿轮的方向要一致,不然传动会卡住。接着往上装关节,关节的位置决定了机器人手臂和腿的活动范围,想让它够得着高处就装高一点,想让它弯腰干活就装低一点。这一步别着急,装错了拆起来挺麻烦。
手脚的材料可以灵活选,木头轻便但容易坏,金属结实可重量大,会拖慢移动速度。建议腿用金属保证支撑力,手臂用轻质材料方便灵活操作。传感器是让机器人能感知周围环境的关键,常见的有距离传感器和颜色传感器。距离传感器装在头部前方,能帮它避开障碍物;颜色传感器可以识别地上的标记,配合指令让它走特定路线。装传感器的时候记得留出线路接口,后面要连到核心上。
零件都装好后,打开机械核心的编辑界面,里面有一套图形化的指令模块。咱们不需要懂编程,只要把“前进”“转弯”“抓取”“放下”这些模块按顺序拖到一起就行。比如想让机器人巡逻,就设置一个循环,让它往前走几步,遇到障碍就转弯,然后继续走。想让它在特定位置停下,就加一个距离判断,小于某个数值就停止移动。指令编好后先点测试,看看动作顺不顺畅,有问题就回去调整参数。
刚做好的机器人多少会有点小毛病,比如走直线偏方向,或者抓东西抓不牢。这时候别急着拆,先检查齿轮咬合是不是太紧,关节润滑够不够。有时候只是某个传感器角度歪了一点,微调一下就能解决。平时用的时候注意别让机器人泡在水里,也别让它从高处摔下来,核心和传感器都比较娇贵。能量快耗尽时记得及时补充,突然断电可能会让指令丢失,又得重新设置一遍。
等基本功能玩熟了,可以试着给机器人加一些组合指令。比如让它先帮你收一波作物,再自动回到指定位置待命。或者设置两个机器人配合,一个负责吸引怪物注意力,另一个从侧面输出。这些都需要在指令编辑里多花点心思,把条件判断和循环嵌套用起来。另外不同材料对机器人性能影响挺大,多换几种搭配试试,慢慢就能摸出最适合自己玩法的那一套配置。
做机器人这事儿最有趣的地方在于,同样的零件不同的人装出来效果完全不一样。小伙伴们不用照着别人的模板硬搬,按自己的想法去折腾,哪怕做出来动作笨拙一点,那也是独一无二的机械伙伴。多试几次,你也能成为朋友眼里那个会做机器人的高手。
以上就是创聚软件园为你带来的"迷你世界的机器人怎么做",更多有趣好玩的热门资讯攻略,请持续关注创聚软件园!